Introdução
Nos últimos anos, os scanners laser móveis baseados em tecnologia SLAM (Simultaneous Localization and Mapping) tornaram-se uma ferramenta cada vez mais utilizada em topografia, engenharia e digitalização 3D.
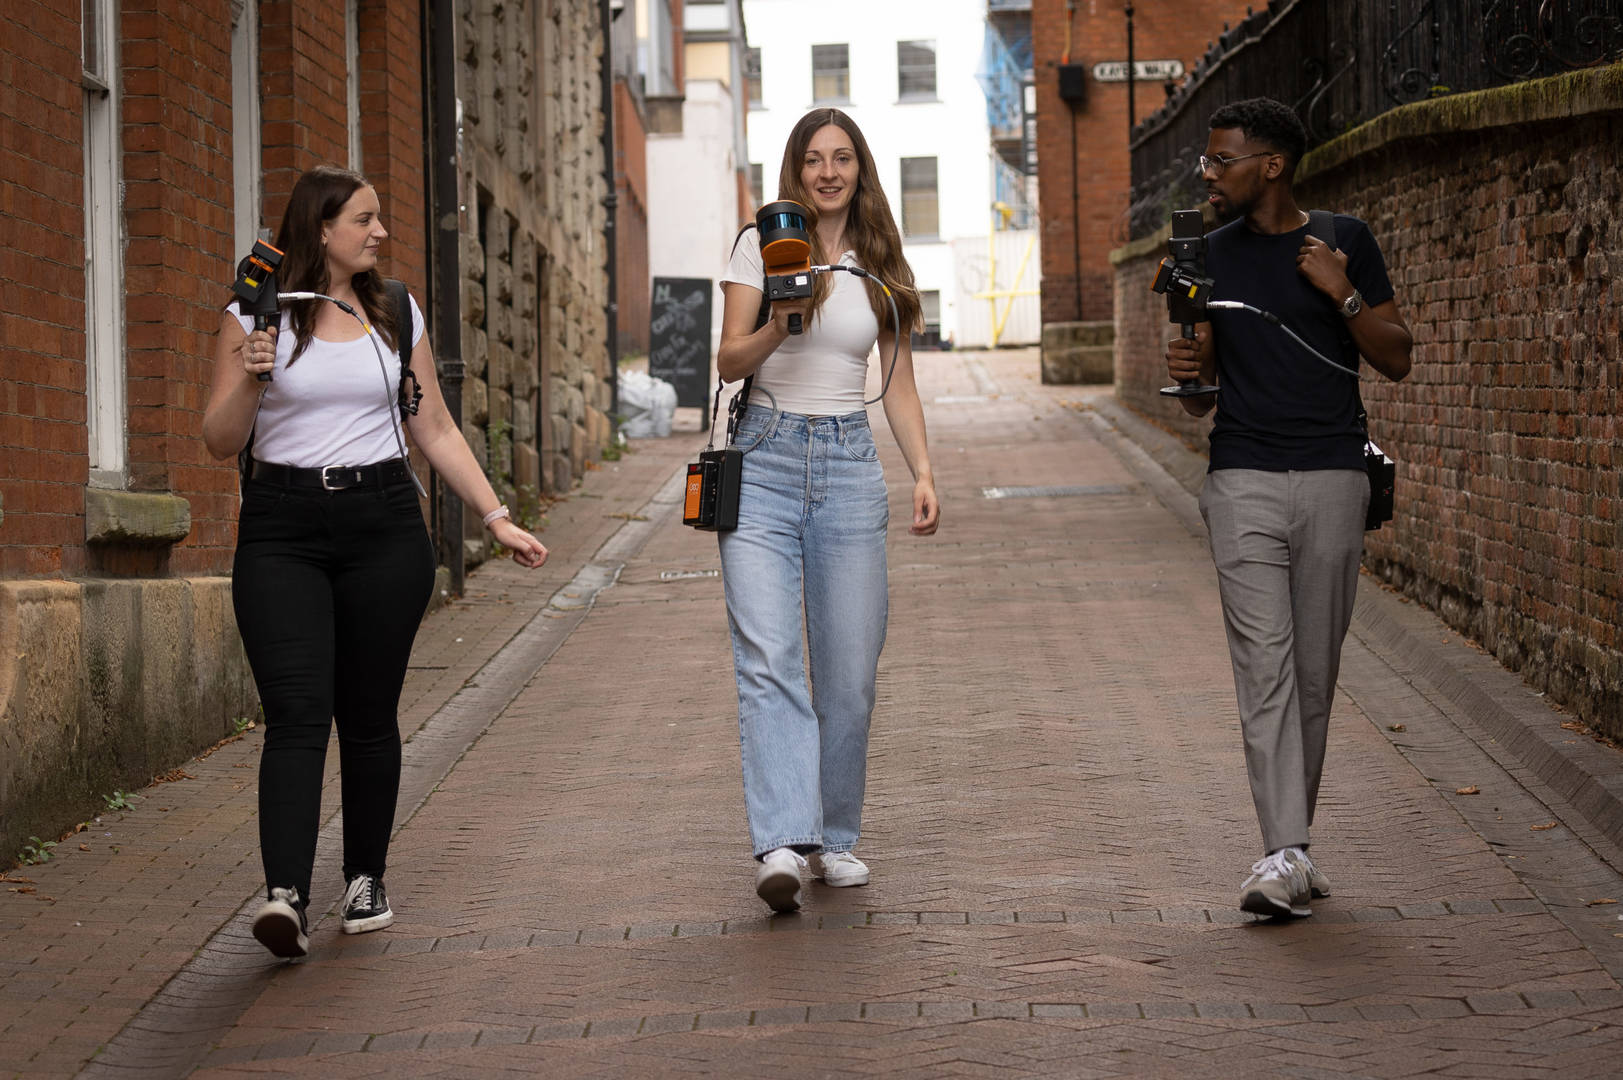
Estes sistemas permitem capturar grandes quantidades de informação espacial simplesmente caminhando com o sensor, gerando nuvens de pontos tridimensionais em muito pouco tempo.
Ao contrário dos scanners laser estáticos tradicionais, em que o instrumento tem de ser colocado em múltiplas posições fixas, os sistemas SLAM funcionam de forma dinâmica. O operador desloca-se pelo local enquanto o sensor regista milhões de pontos por segundo e o algoritmo calcula simultaneamente a posição do scanner no espaço.
Esta mudança na forma de capturar dados permitiu reduzir drasticamente os tempos de trabalho em muitos levantamentos.
Por exemplo, um troço de rua de 200 metros que com métodos tradicionais poderia exigir várias horas de medição com estação total ou GNSS pode ser registado com um scanner SLAM em apenas alguns minutos.
O que é o algoritmo SLAM
SLAM significa Simultaneous Localization and Mapping, que se pode traduzir como localização e mapeamento simultâneos. Trata-se de um conjunto de algoritmos capazes de resolver um problema complexo: determinar a posição de um sensor num ambiente desconhecido enquanto se constrói um mapa tridimensional desse mesmo ambiente.
Nos scanners laser móveis utilizados em topografia, o sistema combina informação de vários sensores:
• Sensor LiDAR, que capta a geometria do ambiente através de impulsos laser
• IMU (unidade de medição inercial), que mede acelerações e rotações
• Câmaras ou sensores visuais em alguns equipamentos
• GNSS ou RTK em sistemas híbridos para georreferenciação
O algoritmo utiliza todos estes dados para estimar de forma contínua a trajetória do sensor enquanto se gera a nuvem de pontos.
Como o sistema calcula a trajetória
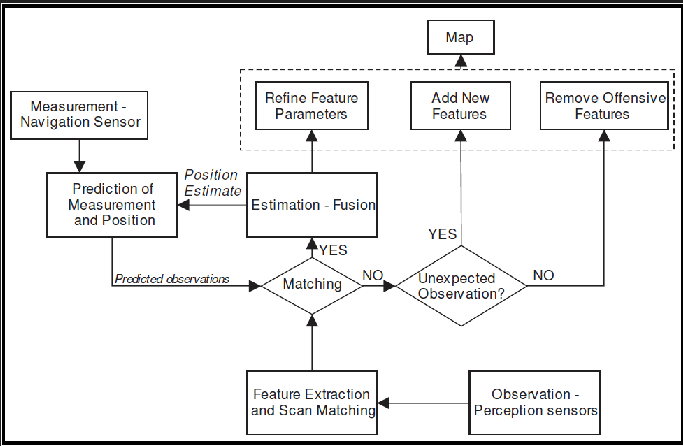
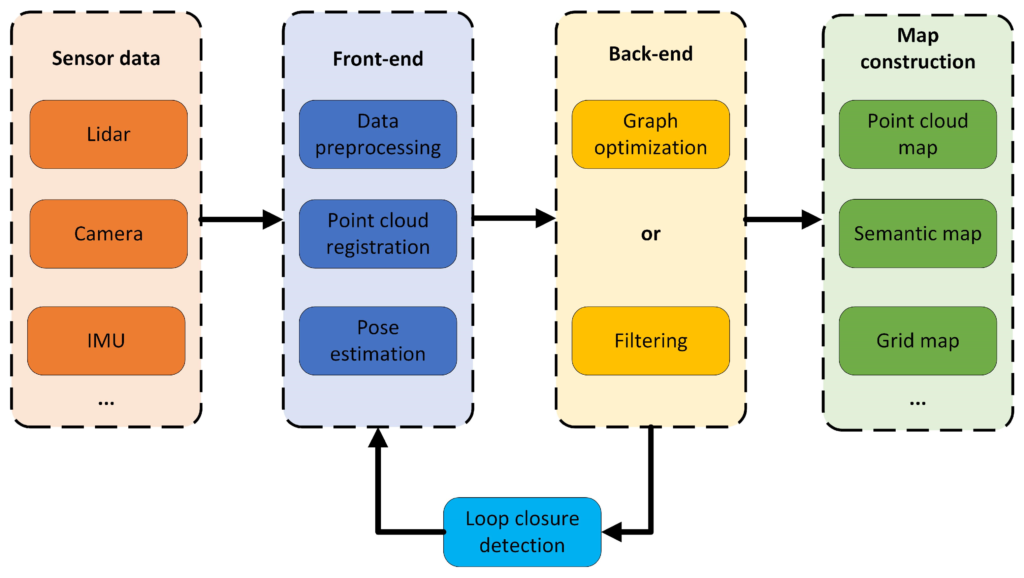
O funcionamento do SLAM pode ser entendido como uma sequência de processos que se repetem continuamente durante a captura.
Primeiro, o sensor LiDAR regista uma nuvem de pontos do ambiente. Cada varrimento representa um instantâneo tridimensional do espaço.
Depois, o algoritmo compara esse varrimento com os anteriores para detetar elementos comuns do ambiente: fachadas, árvores, veículos, candeeiros ou outros elementos geométricos.
Se o sistema deteta esses elementos em diferentes varrimentos, pode estimar como o sensor se deslocou entre uma captura e a seguinte. A partir dessa informação, constrói-se uma trajetória inicial do percurso.
No entanto, esta trajetória contém pequenos erros acumulados. Para os corrigir, o sistema constrói o que se conhece como um grafo SLAM, uma estrutura matemática em que cada posição do sensor é representada como um nó ligado às posições anteriores.
Por fim, o algoritmo otimiza esse grafo para minimizar o erro global e melhorar a coerência geométrica da nuvem de pontos.
Porque é tão importante o percurso do operador
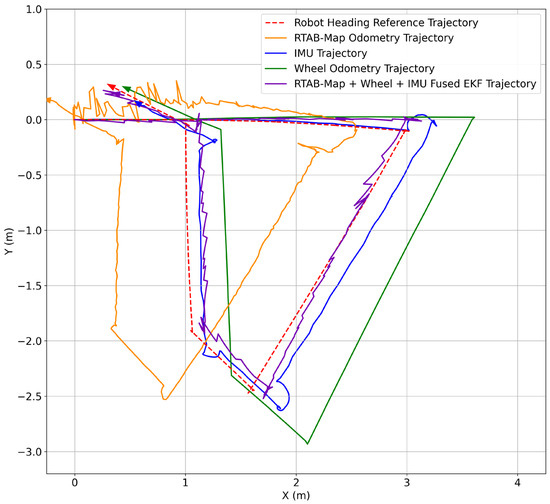
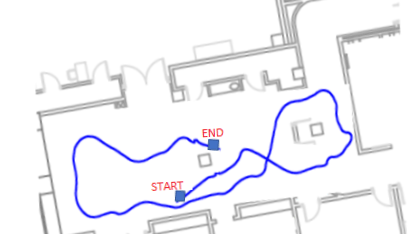
Uma característica essencial dos sistemas SLAM é que a qualidade do resultado depende em grande medida de como se faz o percurso durante a captura. O algoritmo funciona muito melhor quando o sensor volta a observar zonas que já digitalizou anteriormente. Este fenómeno é conhecido como loop closure.
Quando o sistema deteta que está a ver o mesmo lugar outra vez, pode corrigir o erro acumulado na trajetória e melhorar significativamente a precisão global.
Por esta razão, nos levantamentos urbanos é geralmente recomendável evitar percursos longos em linha reta e fazer trajetórias que incluam cruzamentos, mudanças de direção ou percursos em forma de circuito.
Vantagens do SLAM em topografia
A principal vantagem dos scanners SLAM é a produtividade. Permitem capturar grandes áreas em muito pouco tempo, gerando uma nuvem de pontos completa do ambiente.
Entre as suas aplicações mais habituais estão:
• Levantamentos urbanos
• Digitalização de edifícios
• Modelação BIM
• Documentação de património
• Inspeção de infraestruturas
Em muitos projetos, o tempo de captura pode passar de horas a minutos.
Limitações dos sistemas SLAM
Apesar das suas vantagens, os sistemas SLAM também apresentam algumas limitações que é importante conhecer.
A mais conhecida é a deriva acumulada em percursos longos. Se o sensor se deslocar durante demasiado tempo sem voltar a zonas já digitalizadas, podem surgir pequenos erros na trajetória.
Podem também surgir dificuldades em ambientes com geometria muito repetitiva ou com poucas referências tridimensionais.
Por este motivo, em projetos de engenharia que exigem precisões mais rigorosas é habitual combinar o SLAM com pontos de controlo topográficos medidos com GNSS ou estação total.
Conclusão
Os scanners laser móveis baseados em SLAM representam uma evolução importante na captura de dados espaciais.
Permitem registar grandes quantidades de informação tridimensional com uma rapidez muito superior à dos métodos tradicionais.
Embora não substituam completamente a topografia clássica, tornaram-se uma ferramenta complementar muito potente para muitos tipos de levantamento.
Com a melhoria contínua dos sensores, dos algoritmos e da capacidade de processamento, tudo indica que o uso do SLAM vai continuar a crescer nos próximos anos no setor da geomática e da engenharia.
0 Comentários